ISAC Overview
ISAC (Integrated Sensing and Communication) là hướng dùng chính tín hiệu và phần cứng của mạng di động để vừa truyền thông vừa cảm biến (phát hiện, đo khoảng cách, đo vận tốc, định vị vật thể), giống như một radar tích hợp trong trạm gốc. Trang này giới thiệu ISAC dưới góc nhìn RAN và firmware: nguyên lý, các chế độ sensing, tiến trình chuẩn hóa của 3GPP, và những gì ISAC thay đổi ở RU, DU, đồng bộ và L1. Thiết kế thuật toán radar chi tiết và lý thuyết thông tin của ISAC nằm ngoài phạm vi.
Về số liệu
Các con số về độ phân giải được tính từ công thức cơ bản để minh họa bậc độ lớn. Tình trạng chuẩn hóa của Rel-20 còn đang thay đổi và phần lớn nguồn tham khảo là bản nháp hoặc bài tổng quan, nên đối chiếu với đặc tả 3GPP (TR 22.837, TS 22.137, TR 38.901, TR 38.765) trước khi trích dẫn.
Vì sao cần ISAC
Mạng di động đã có sẵn thứ mà một radar cần: băng thông lớn, anten mảng (massive MIMO), mạng lưới trạm dày đặc, đồng bộ chặt và năng lực tính toán. ISAC tận dụng điều đó thay vì dựng một mạng radar riêng.
- Dùng chung phổ tần. Phổ ngày càng đắt và hiếm, sensing dùng lại băng của truyền thông thay vì xin băng radar riêng.
- Dùng chung hạ tầng. Sensing chạy trên trạm có sẵn, chi phí thêm chủ yếu là phần mềm và một số thay đổi ở RF.
- Hai chức năng hỗ trợ nhau. Thông tin sensing (hướng và vị trí của UE hoặc vật cản) giúp beamforming và quản lý beam. Ngược lại, truyền thông cung cấp đồng bộ và phối hợp giữa các nút cho sensing.
Mức độ tích hợp có thể chia làm ba bậc:
| Mức | Ý nghĩa | Ví dụ |
|---|---|---|
| Cùng tồn tại | Hai hệ thống riêng, chia sẻ phổ và phối hợp để không nhiễu nhau | Radar và 5G trong dải 3,5 GHz |
| Dùng chung phần cứng | Cùng RU, anten, ADC/DAC, nhưng tín hiệu sensing và truyền thông tách biệt theo thời gian hoặc tần số | Dành một số slot hoặc RB cho sensing |
| Dùng chung tín hiệu | Một waveform phục vụ cả hai việc, tín hiệu truyền thông cũng là tín hiệu radar | OFDM của NR, dùng DMRS/SRS làm tín hiệu thăm dò |
Trong khung IMT-2030 của ITU-R, ISAC là một trong sáu kịch bản sử dụng của 6G (xem ITU).
Use case
Giai đoạn đầu của 3GPP tập trung vào ba nhóm kịch bản (theo nghiên cứu TR 22.837): phát hiện và theo dõi vật thể, giám sát môi trường, và giám sát chuyển động.
| Nhóm | Đối tượng | Ví dụ |
|---|---|---|
| Phát hiện và theo dõi | Drone/UAV, xe, người, robot AGV | Giám sát không phận, an ninh khu vực, giao thông thông minh, tránh va chạm |
| Môi trường | Mưa, lũ, vật cản, cấu trúc | Đo mưa, theo dõi giao thông, phát hiện chướng ngại |
| Chuyển động | Cử chỉ, nhịp thở, ngã | Nhà thông minh, chăm sóc sức khỏe, nhận diện hoạt động |
Trong thực tế, UAV là use case được chuẩn hóa sớm nhất: Rel-19/20 của 3GPP tập trung vào sensing UAV bằng gNB, vì nhu cầu giám sát drone (đặc biệt quốc phòng) có thật và cấp bách. Mô hình kinh doanh của các use case còn lại chưa rõ.
Nguyên lý sensing bằng sóng vô tuyến
Tín hiệu phát đi, đập vào mục tiêu và phản xạ về. Từ tín hiệu thu, bộ xử lý suy ra các đại lượng:
| Đại lượng | Lấy từ | Điều kiện |
|---|---|---|
| Khoảng cách | Độ trễ của tín hiệu phản xạ | Băng thông lớn càng phân giải được nhiều mục tiêu gần nhau |
| Vận tốc (xuyên tâm) | Dịch Doppler, thể hiện qua thay đổi pha giữa các symbol | Thời gian quan sát càng dài càng chính xác |
| Góc | Chênh lệch pha giữa các phần tử anten | Mảng anten càng lớn càng chính xác |
Công thức độ phân giải, đủ để ước lượng bậc độ lớn:
- Khoảng cách:
ΔR = c / (2·B). Băng thông 100 MHz cho độ phân giải cỡ 1,5 m, 400 MHz cho cỡ 0,4 m. - Vận tốc:
Δv = λ / (2·T_obs), vớiT_obslà thời gian quan sát. Ở 3,5 GHz (λ ≈ 8,6 cm) vàT_obs= 10 ms,Δvcỡ 0,4 m/s. - Khoảng cách tối đa không nhập nhằng ở monostatic OFDM: bị chặn bởi độ dài cyclic prefix (CP). CP thường 2,3 µs ở subcarrier spacing 30 kHz ứng với cỡ 350 m. Mục tiêu xa hơn gây ISI/ICI, nên cần xử lý riêng (symbol sensing có CP dài hơn hoặc xử lý khác).
- Công suất thu giảm theo khoảng cách: ở monostatic công suất phản xạ tỉ lệ
σ / R⁴(σ là RCS, diện tích phản xạ hiệu dụng của mục tiêu), nên mục tiêu nhỏ như drone khó thấy hơn người dùng điện thoại rất nhiều.
Với dạng sóng OFDM, chuỗi xử lý điển hình của phía thu:
IQ thu → bỏ CP → FFT (từng symbol)
   → chia cho symbol đã phát (loại bỏ dữ liệu, giữ lại đáp ứng kênh)
   → FFT thứ hai theo trục symbol (Doppler) và IFFT theo trục subcarrier (range)
   → range-Doppler map
   → khử clutter (vật thể tĩnh) → CFAR (phát hiện theo ngưỡng thích nghi)
   → ước lượng góc → tracking
Thao tác nặng là FFT 2D và phát hiện CFAR trên toàn bộ ma trận, cùng loại tính toán với L1 hiện tại, nhưng chạy thêm và theo cấu trúc khác với giải mã dữ liệu.
Các chế độ sensing
3GPP đang xét sáu chế độ, chia theo vị trí bộ phát và bộ thu:
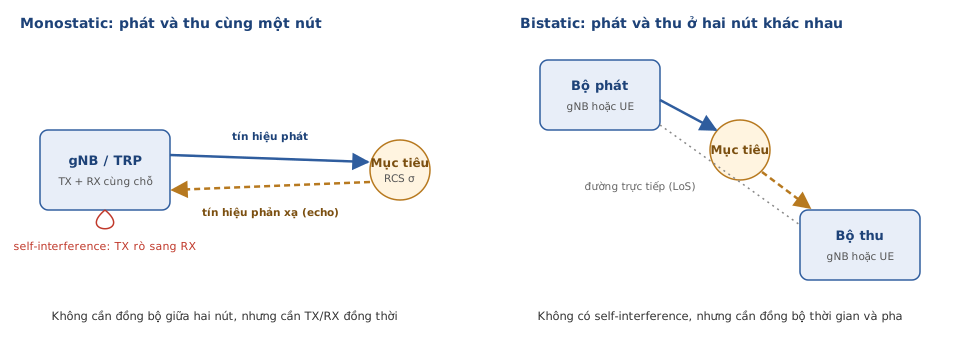
Monostatic: một nút vừa phát vừa thu. Bistatic: hai nút khác nhau, cần đồng bộ giữa hai nút.
| Chế độ | Phát | Thu | Ghi chú |
|---|---|---|---|
| BS monostatic | gNB | cùng gNB | Phổ biến nhất, Rel-20 tập trung vào đây cho UAV |
| UE monostatic | UE | cùng UE | Sensing ngắn tầm, công suất thấp |
| BS–BS bistatic | gNB | gNB khác | Cần đồng bộ chặt giữa các trạm |
| BS–UE bistatic | gNB | UE | Dùng downlink có sẵn |
| UE–BS bistatic | UE | gNB | Dùng uplink có sẵn |
| UE–UE bistatic | UE | UE khác | Sidelink |
| Monostatic | Bistatic | |
|---|---|---|
| Đồng bộ giữa các nút | Không cần | Rất cần: sai lệch thời gian thành sai khoảng cách, sai lệch pha thành sai góc/vận tốc |
| Self-interference | Nghiêm trọng: TX rò sang RX trong cùng nút | Không có |
| Hình học | Chỉ thấy khoảng cách và vận tốc theo một hướng | Nhiều góc nhìn, có thể suy ra vị trí 3D |
| Độ phủ | Giới hạn bởi công suất phát, suy hao R⁴ |
Phụ thuộc vị trí hai nút, có thể tận dụng đường trực tiếp |
Thiết kế tín hiệu
Câu hỏi trung tâm: tín hiệu nào dùng để sensing?
- Tái dùng tín hiệu NR có sẵn (DMRS, SRS, PRS, SSB, hoặc cả tín hiệu dữ liệu đã biết sau khi giải mã). Ưu điểm là không đổi UE hiện hữu, nhược điểm là mật độ và cấu trúc không tối ưu cho radar.
- Thêm tín hiệu thăm dò chuyên dụng cho sensing, thiết kế cho đặc tính tự tương quan tốt, nhưng tốn tài nguyên và cần UE mới.
- Waveform khác (OTFS, FMCW kết hợp) cũng được nghiên cứu, nhưng 6G nhiều khả năng giữ OFDM do nền tảng sẵn có.
Có một thỏa hiệp cố hữu: tài nguyên dành cho sensing lấy từ truyền thông. Số liệu cho thấy RAN1 bắt đầu bàn về waveform và cấu trúc khung cho sensing từ 4/2026 (xem Xu hướng 6G và hiện trạng chuẩn hóa).
Chuẩn hóa
| Giai đoạn | Nội dung |
|---|---|
| Rel-19 (SA1) | Nghiên cứu yêu cầu dịch vụ sensing (TR 22.137 là đặc tả yêu cầu chuẩn sau đó, bắt nguồn từ nghiên cứu TR 22.837) |
| Rel-19 (RAN1) | Nghiên cứu mô hình kênh ISAC, mở rộng TR 38.901 (khoảng 12/2023 đến 5/2025): kênh gồm thành phần mục tiêu và nền (background), mô hình RCS, mục tiêu chuyển động, nhất quán không gian |
| Rel-20 (5G-Advanced) | Nghiên cứu sensing cho NR (báo cáo TR 38.765), tiếp theo là work item đặc tả sensing monostatic từ gNB cho UAV (dự kiến 6/2026 đến 3/2027) |
| Rel-20 (6G study) | Nghiên cứu 6G đưa sensing vào danh sách yêu cầu và KPI; sáu chế độ sensing đang được xét |
| Rel-21 | Release 6G đầu tiên, ISAC nhiều khả năng là tính năng gốc. Chưa chốt phạm vi |
Mốc thời gian cụ thể xem 6G Roadmap và 3GPP. Nội dung của Rel-20 chưa kết thúc ở thời điểm viết, nên bảng chỉ nêu hướng.
Tác động lên RAN và firmware
- Kiến trúc: Sensing function đặt ở đâu: RU, DU, hay một khối riêng? Gắn với core thế nào để chia sẻ kết quả (network exposure)? 3GPP đang nghiên cứu khung kiến trúc, chưa có đáp án cuối. Xem RAN Architecture & Splits.
- RF của RU: Monostatic cần thu trong khi phát, nên phải cách ly TX/RX đủ tốt (cách ly anten, khử analog, khử số), hoặc dùng full-duplex. Độ động (dynamic range) của ADC và độ ồn pha của LO quyết định mức tín hiệu yếu có thấy được hay không.
- L1: Thêm FFT 2D, CFAR, ước lượng góc, tracking. Khối lượng tính toán và băng thông bộ nhớ tăng, câu hỏi CPU/GPU/FPGA/accelerator lại được đặt ra. Xem L1 & Acceleration.
- Fronthaul: Dữ liệu sensing có thể cần IQ thô lên DU với tốc độ cao hơn hoặc đồng thời với dữ liệu truyền thông. Giao diện Open Fronthaul hiện tại (split 7.2x) chưa mô tả luồng sensing, xem Open Fronthaul.
- Đồng bộ: Bistatic đặt yêu cầu về thời gian và pha chặt hơn truyền thông thông thường, kéo theo yêu cầu về GNSS/PTP. Xem Synchronization.
- Thời gian thực: Cửa sổ xử lý sensing cần ghép với deadline slot, đặc biệt khi theo dõi mục tiêu nhanh như drone.
- Bảo mật và riêng tư: Sensing thu thập thông tin về vị trí và chuyển động của người và vật; cần cơ chế cấp quyền và hạn chế phơi bày dữ liệu, xem Embedded Security.
Kiểm thử
ISAC khó kiểm thử vì cần ground truth (vị trí thật của mục tiêu) và mô hình mục tiêu hợp lý. Hướng đang được thảo luận là dùng mô hình kênh Rel-19 trong mô phỏng và digital twin, dùng thiết bị mô phỏng thay cho drive test. Bài trình bày của Viavi tại workshop ISAC của O-RAN nêu thách thức và phương pháp này.
Hệ sinh thái và hiện trạng
- 3GPP đã có nền tảng chuẩn: mô hình kênh (Rel-19), nghiên cứu sensing (Rel-20), đặc tả bắt đầu cho UAV monostatic.
- O-RAN Alliance đã tổ chức workshop về ISAC (Seattle, 6/2026), cho thấy nhu cầu mở rộng giao diện mở cho sensing.
- Một số bài tổng quan còn đề cập ISAC kết hợp NTN, nhưng ISAC qua NTN chưa nằm trong phạm vi nghiên cứu kiến trúc Rel-20 của SA2.
- Chưa rõ: mô hình kinh doanh, mức độ chia sẻ phổ giữa sensing và radar sẵn có, quy định về quyền riêng tư.
Đọc thêm
- 3GPP: Release 20.
- TR 22.837: nghiên cứu yêu cầu cho ISAC (Rel-19). TS 22.137 là đặc tả yêu cầu chính thức.
- TR 38.901 (mô hình kênh, mục 7.9.4 cho ISAC) và TR 38.765 (bản nháp).
- NR_Sensing_bis (work item, nguồn bên thứ ba).
- MathWorks: TR 38.901 ISAC channel model.
- A Comprehensive Survey of 3GPP Release 19 ISAC Channel Modeling.
- Integrated Sensing and Communication in 3GPP: Evolution from 5G-Advanced to 6G.
- Integrated Sensing and Communication Signals Toward 5G-A and 6G: A Survey.
- Architecture Considerations for ISAC in 6G.
- Viavi: ISAC performance validation and testing (O-RAN ISAC workshop).